Suponha que um objeto se move ao longo de uma reta com velocidade \(v(t)=\frac {t^2}{4}+1\), para \(0\le t\le 4\), em
que \(t\) é medido em segundos e \(v\) em \(\frac {\unit {ft}}{\unit {s}}\).
Determine o deslocamento do objeto no intervalo de tempo \([0,4]\).
Como sabemos calcular
o deslocamento quando a velocidade é constante, começaremos supondo que a
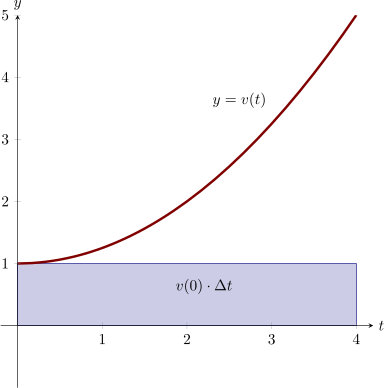
velocidade é constante e igual a \(v(0)\), a velocidade inicial, durante todo o intervalo de
tempo de quatro segundos, \(\Delta t=4\).
Esse cenário nos dará uma aproximação bem grosseira do deslocamento, mas é
um bom ponto de partida. \[ \text {deslocamento}\approx v(0)\cdot \Delta t=1\cdot (4-0)=4 \unit {ft}/\unit {s} \] Esse cenário está ilustrado na figura abaixo.
A partir do
gráfico acima, vemos que a hipótese de velocidade constante não é muito precisa. A
velocidade está mudando, então devemos permitir que a nossa velocidade mude
também. Em vez de supor que a velocidade é constante durante todo o intervalo de
quatro segundos, continuaremos aproximando a velocidade por uma constante em
intervalos de tempo cada vez menores.
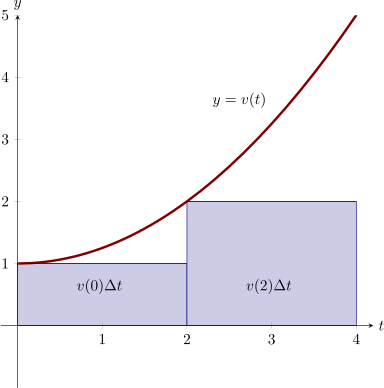
No próximo passo, vamos supor que a velocidade é constante durante os
intervalos de tempo de dois segundos \([0,2]\) e \([2,4]\). Em cada um desses dois intervalos,
supomos que a velocidade é igual à velocidade no início do intervalo de
tempo.
Nesse caso, o objeto se deslocaria \(v(0)\cdot 2 \unit {ft}\) durante o intervalo de tempo \([0,2]\) e, nos dois segundos
seguintes, o objeto se deslocaria \(v(2)\cdot 2 \unit {ft}\).
Se denotarmos por \(\Delta t\) o comprimento do intervalo de tempo, podemos aproximar o
deslocamento e escrever
\[ \text {displacement}\approx v(0)\cdot \Delta t+v(2)\cdot \Delta t=1\cdot 2+2\cdot 2=\class{xm-given}{6} \unit {ft}/\unit {s} \] Usando a notação de somatório, escrevemos \[ \text {deslocamento}\approx \sum _{k=1}^2v((k-1)\cdot \Delta t)\Delta t \] Como calculamos a velocidade nos
pontos amostrais \(t_{k}^*=(k-1)\cdot \Delta t\), \(k=1,2\), também podemos escrever
\[ \text {displacement}\approx \sum _{k=1}^2v(t_{k}^*)\Delta t. \] Esta é uma soma de Riemann à esquerda para a função \(v\) no
intervalo \([0,4]\), quando \(n=2\). Esse cenário está ilustrado na figura abaixo.
Em seguida,
aproximamos o deslocamento do objeto supondo que a velocidade é constante
durante intervalos de tempo de um segundo e que essa velocidade é igual à
velocidade no início de cada intervalo de tempo.
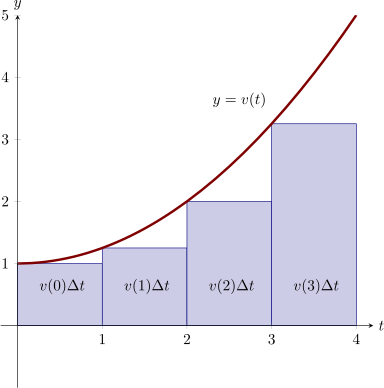
Sob essa hipótese, durante o primeiro segundo, o objeto se deslocaria \(v(0)\cdot 1 \unit {ft}\); durante o
segundo intervalo de tempo de um segundo, o objeto se deslocaria \(v(1)\cdot 1 \unit {ft}\); durante o terceiro
segundo, o objeto se deslocaria \(v(2)\cdot 1 \unit {ft}\); e, durante o último segundo, se deslocaria
\(v(3)\cdot 1 \unit {ft}\).
Durante todo o intervalo de tempo, o objeto se deslocaria \begin{align*} \text {deslocamento} &\approx v(0)\cdot \Delta t+v(1)\cdot \Delta t+v(2)\cdot \Delta t+v(3)\cdot \Delta t\\ &=\frac {\class{xm-given}{30}}{4} \unit {ft}/\unit {s} \end{align*}
Usando a notação de somatório e o fato de que \(\Delta t=\frac {4-0}{4}=1\), podemos escrever \[ \text {deslocamento}\approx \sum _{k=1}^4v((k-1)\cdot \Delta t)\Delta t \] Novamente,
denotamos os pontos amostrais por \(t_{k}^*=(k-1)\cdot \Delta t\), \(k=1,2,3,4\), e escrevemos \[ \text {deslocamento}\approx \sum _{k=1}^4v(t_{k}^*)\Delta t \] Esta é uma soma de Riemann à
esquerda para a função \(v\) no intervalo \([0,4]\), quando \(n=4\). Esse cenário está ilustrado na figura
abaixo.
Agora,
aproximamos o deslocamento do objeto supondo que a velocidade é constante
durante intervalos de tempo de meio segundo e que essa velocidade é igual à
velocidade no início de cada intervalo de tempo.
Sob essa hipótese, durante o primeiro meio segundo, o objeto se deslocaria \(v(0)\cdot \frac {1}{2} \unit {ft}\); durante
o segundo intervalo de tempo de meio segundo, o objeto se deslocaria \(v\left (\frac {1}{2}\right )\cdot \frac {1}{2} \unit {ft}\); durante
o terceiro intervalo de meio segundo, o objeto se deslocaria \(v(1)\cdot \frac {1}{2} \unit {ft}\), e assim por
diante.
Durante todo o intervalo de tempo, o objeto se deslocaria \begin{align*} \text {deslocamento} &\approx v(0)\Delta t+v\left (\frac {1}{2}\right )\Delta t+ \cdots +v\left (\frac {7}{2}\right )\Delta t\\ &=\class{xm-given}{8.375} \unit {ft} \end{align*}
Usando a notação de somatório e o fato de que \(\Delta t=\frac {4-0}{8}=\frac {1}{2}\), podemos escrever
\[ \text {displacement}\approx \sum _{k=1}^8v((k-1)\cdot \Delta t)\Delta t \] Usando a notação padrão para os pontos amostrais, podemos escrever \[ \text {deslocamento}\approx \sum _{k=1}^8v(t_{k}^*)\Delta t \]
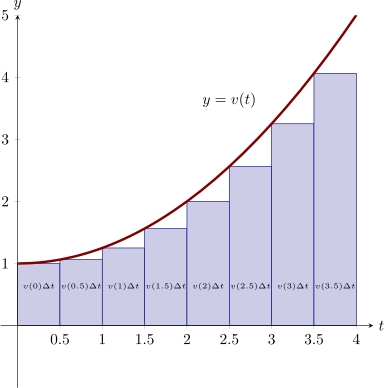
Esta é uma soma de Riemann à esquerda para a função \(v\) no intervalo \([0,4]\), quando \(n=8\). Esse
cenário está ilustrado na figura abaixo.
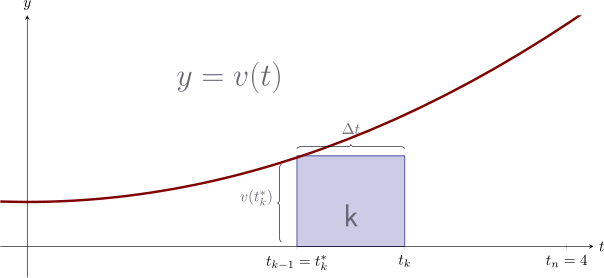
Fazemos uma pausa aqui para ilustrar o \(k\)-ésimo retângulo no cálculo
de uma soma de Riemann à esquerda da função \(v\) no intervalo \([0,4]\).
Continuamos aproximando o deslocamento do objeto supondo que a velocidade é
constante durante intervalos de tempo de \(4/n\) segundos, com velocidade igual à
velocidade no início de cada intervalo de tempo.
Sob essa hipótese, durante o primeiro intervalo de \(\frac {4}{n}\) segundos, o objeto se deslocaria \(v(0)\cdot \frac {4}{n} \unit {ft}\);
durante o segundo intervalo de tempo desse tipo, o objeto se deslocaria \(v\left (\frac {4}{n}\right )\cdot \frac {4}{n} \unit {ft}\); durante o
terceiro intervalo de tempo, o objeto se deslocaria
\(v\left (2\frac {4}{n}\right )\cdot \frac {4}{n} \unit {ft}\), e assim por diante.
Durante todo o intervalo de tempo, o objeto se deslocaria \begin{align*} \text {deslocamento} \approx v(0)\cdot \Delta t &+v\left (\frac {4}{n}\right )\cdot \Delta t+v\left (2\frac {4}{n}\right )\cdot \Delta t+\cdots \\ &+v\left ((n-1)\frac {4}{n}\right )\cdot \Delta t \end{align*}
Usando a notação de somatório, a notação para o comprimento de cada intervalo de
tempo, \(\Delta t=\frac {4-0}{n}=\frac {4}{n}\), e a notação para os pontos amostrais, escrevemos
\[ \text {displacement}\approx \sum _{k=1}^nv((k-1)\cdot \Delta t)\Delta t \] e \[ \text {deslocamento}\approx \sum _{k=1}^nv(t_{k}^*)\Delta t. \] Esta é uma soma de Riemann à esquerda para a função \(v\) no intervalo
\([0,4]\).
O que acontece quando fazemos \(n\to \infty \)?
As aproximações ficam cada vez melhores, porque aproximamos a velocidade por
uma constante em intervalos de tempo cada vez menores. Portanto, parece razoável
escrever
\[ \text {displacement}=\lim _{n\to \infty }\sum _{k=1}^nv(t_k^*)\Delta t \]
Pela definição de integral definida, podemos escrever
\[ \text {displacement}=\int _{0}^{4}v(t)\d t. \]
Isso nos dá outra interpretação da integral definida. A saber,
“integral definida da velocidade em \([a,b]\) = deslocamento em \([a,b]\).”
Por outro lado, o deslocamento de um objeto durante o intervalo de tempo \([0,4]\) é dado
por \[ \text {deslocamento}=\text {variação da posição} \]
A variação da posição pode ser escrita em termos de \(s\), a função posição do objeto \[ \text {deslocamento}=s(4)-s(0). \]
Mas sabemos que \(s\) é uma antiderivada de \(v\). Portanto, \[ s(t)=\int v(t)\d t=\int \left (\frac {t^2}{4}+1\right )\d t=\frac {t^3}{\class{xm-given}{12}}+\class{xm-given}{t}+C \] Se \(t=0\), obtemos \[ s(0)=C \] Assim,
a função posição é dada por \[ s(t)=\frac {t^3}{\class{xm-given}{12}}+\class{xm-given}{t}+s(0). \] Agora podemos calcular o deslocamento \[ \text {deslocamento}=s(4)-s(0)=\frac {\class{xm-given}{28}}{3}. \]